モジュール型産業用コントローラー
P.13の構成文書と10月13日の設計レビュー。
5種類のモジュール設計が文書化されています。製造承認、アプリケーション用ファームウェア、混在モジュールの適格性確認は未完了です。
詳しく見る機械をつくり、試験し、運用する人のために、産業用の制御・モーション・計測システムを開発しています。
AIと機械学習は、私たちの仕事の中心です。機械のデータと工学知識を結びつけ、問題の調査とよりよい判断を支えることを目指しています。
シーケンスの制御、動きの協調、構造の計測、稼働中の装置の確認。用途に向けて開発中の製品をご覧ください。
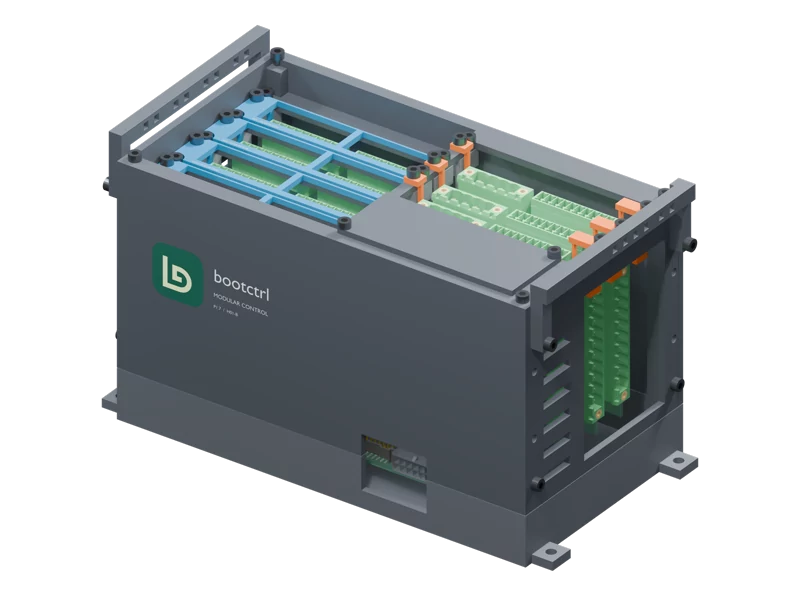
入力、ローカル判断、指令、フィードバックを一つのモジュール構成に。
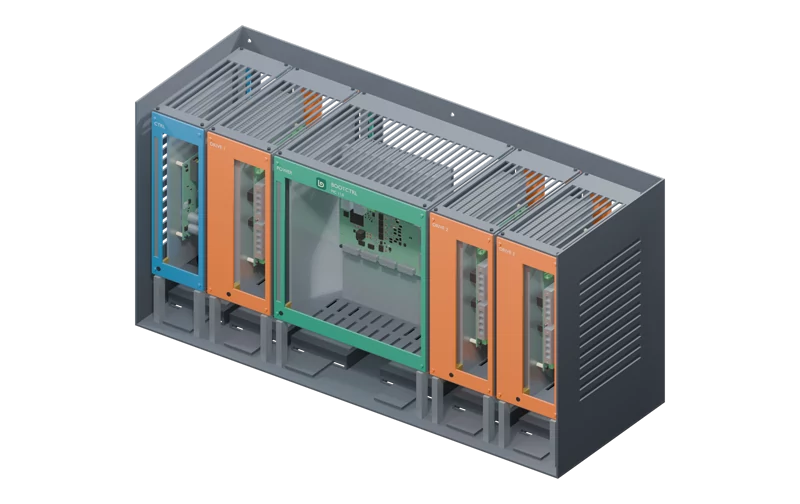
小型多軸装置向けのモジュール型コントローラー、2軸ドライブ、電源管理。
ブラケット、筐体、機械構造の打撃試験に向けて開発中の専用解析機器です。8~32のIEPE入力で試験を計画できます。
制御シーケンスの設計、装置の状態確認、運転履歴の管理。bootctrlプラットフォームは、これらを一つの流れにつなぎます。bootctrlハードウェアとの連携を計画しています。
小さく範囲を絞った評価で、重要な問いに答えます。
ポンプは準備できても、作業者は段取りを繰り返している。次の動作を指令し、応答を確認し、試験の経過を把握するローカルシーケンスを検討します。
この活用例を見る送り、位置決め、搬送を一つの定義した手順に。次の小型装置の中心機構でモジュール型制御を評価します。
この活用例を見るブラケットや筐体の変更で装置の応答は変わります。打撃試験で版を比較し、次に調べる点を検討します。
この活用例を見る制御シーケンスの設計、装置の状態確認、運転履歴の管理。bootctrlプラットフォームは、これらを一つの流れにつなぎます。bootctrlハードウェアとの連携を計画しています。
bootctrlプラットフォームを見る測定値を使いやすい単位へ変換。
REAL係数6出力REAL機器画面に結果を表示。
ANY信号OUTPUTテレメトリー・復旧| 信号 | 入力変数 | 構成 | 実行状態 |
|---|---|---|---|
| 流量REAL · L/min | flow_sensor.VALUE | 構成配布済み | 実行状態ライブ |
| ポンプ速度REAL · % | pump_command.VALUE | 構成配布済み | 実行状態ライブ |
現行の蓄積・再送経路のデモ。
製品ごとの根拠を出発点に、次の試験で何を確認するか一緒に定めます。
P.13の構成文書と10月13日の設計レビュー。
5種類のモジュール設計が文書化されています。製造承認、アプリケーション用ファームウェア、混在モジュールの適格性確認は未完了です。
詳しく見るモーション設計の基礎文書と用途の範囲。
制御器、2軸ドライブ、電力基板の役割を定義しています。定格は目標値で、実際の動作性能は未確認です。
詳しく見る10月13日のMODAL試作引渡し文書とリリース基準。
直接ドッキングによる収集を文書化しています。校正、USB性能、画面、完全な解析ソフトウェアには引き続き開発が必要です。
詳しく見るMCRのワークフローとランタイムの技術資料。
制御とテレメトリの流れが文書化されています。bootctrlハードウェアとの連携は計画段階です。ハードウェアの試験と学習モデルの検証は、それぞれ開発が必要です。
詳しく見る課題、運転条件、成功の基準を共有してください。
インターフェース、機器、支援内容、合格基準を定めます。
測定結果を基に、統合・調整・別案への移行を判断します。
シーケンス、動作、構造試験、保守の課題をお聞かせください。最初の評価を一緒に決めましょう。