 v0.7
2 → 12協調軸数・目標
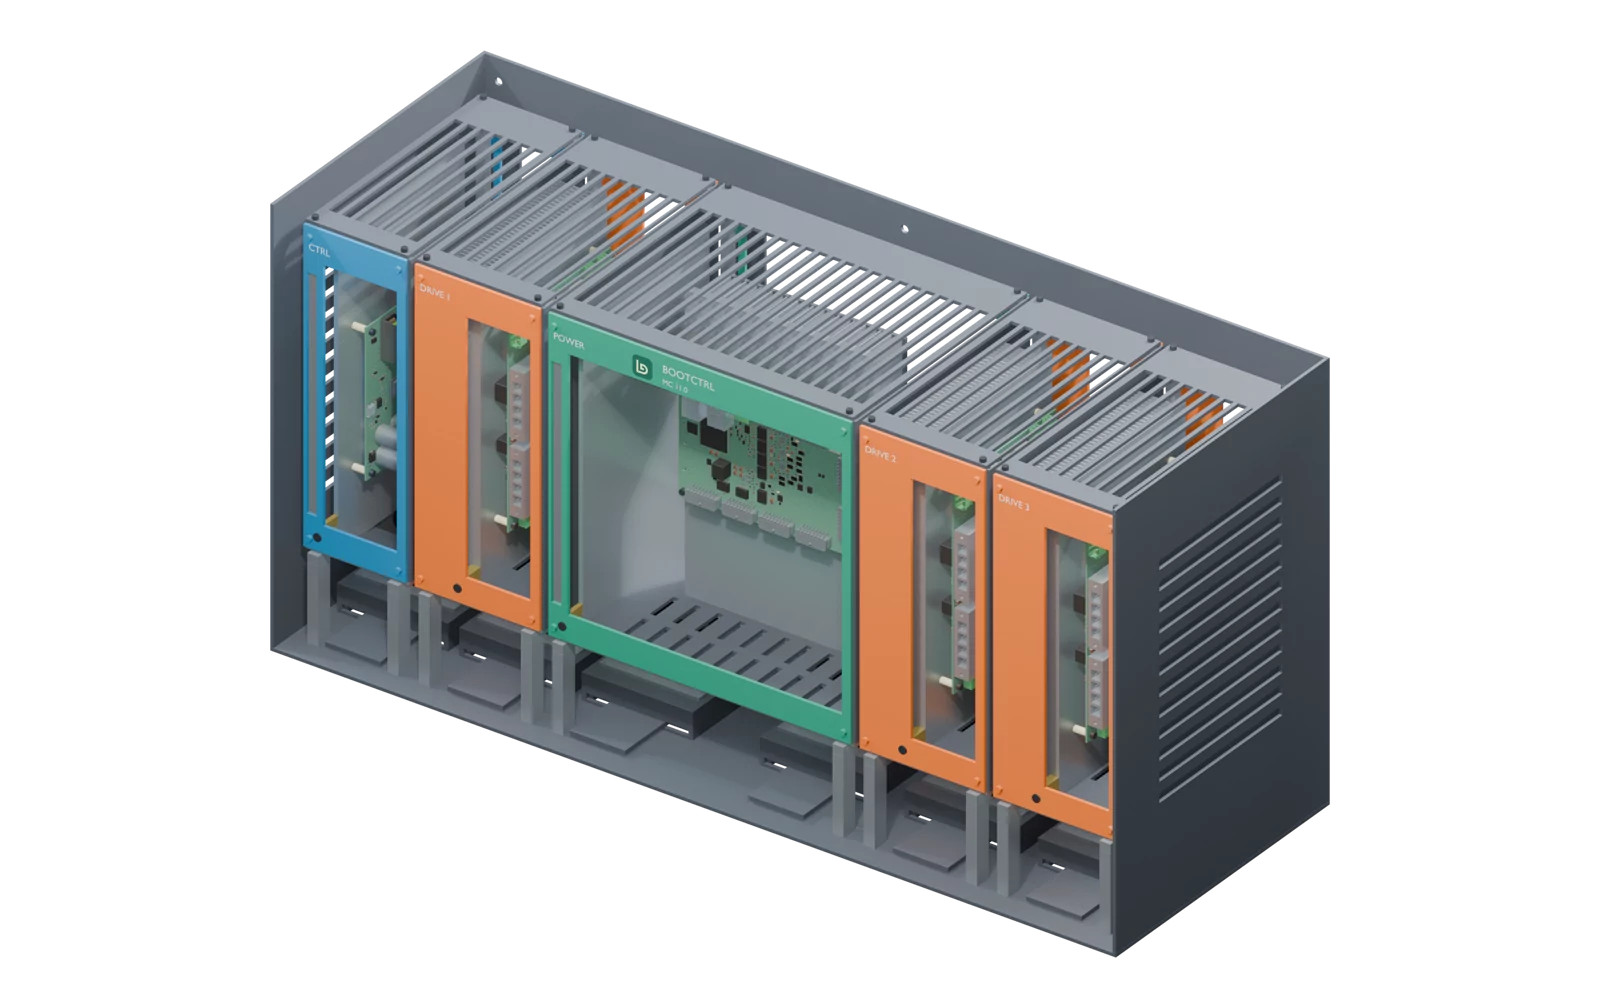
共通のドライブ単位で構成
同一仕様の各モジュールが2台のモーターをローカル制御。必要な動きに応じて追加します。
動作の近くで制御
専用EtherCAT網で動作を協調させ、各ドライブでモーター制御ループを実行する設計です。
電源も最初から計画
必須の電源管理基板が、外部電力アセンブリーと連携してプリチャージ、保護分岐、回生エネルギーを調整します。
実際の進め方
機能の概念図 · 実際の基板レイアウトではありません
装置を協調制御
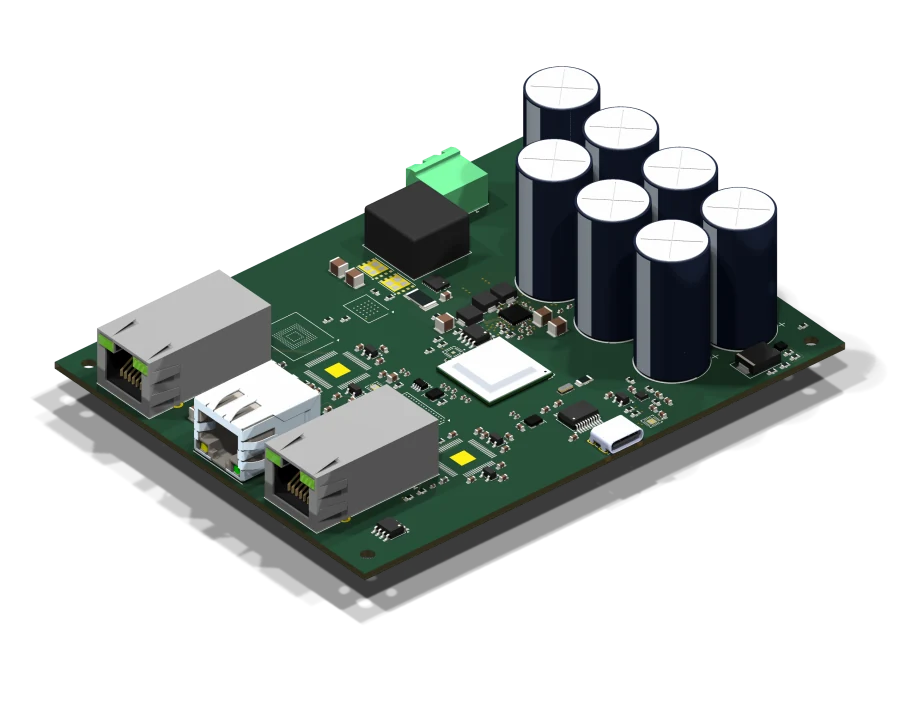
AM6442ベースで、専用EtherCAT網の2~12軸を扱うコントローラー構成。
動作の近くで制御
専用EtherCAT網で動作を協調させ、各ドライブでモーター制御ループを実行する設計です。
2つの動きを制御
2台のモーターにつき2軸ドライブ1枚。公称48 V、動作限界は検証対象です。
共通電源を管理
電源接続許可、プリチャージ、制動調整用の必須制御・検出PCBA。外部電力部品が必要です。
筐体の内部
すべての部品に、適切な場所を。
MC-H01-Aの設計では、コントローラー、ドライブモジュール、電源分配基板を共通の筐体に配置しています。v0.7は部品の収まりと冷却を検討するための設計です。電力回路と熱伝達部の開発は続いています。
筐体設計の試作モデル · MC-H01-A / v0.7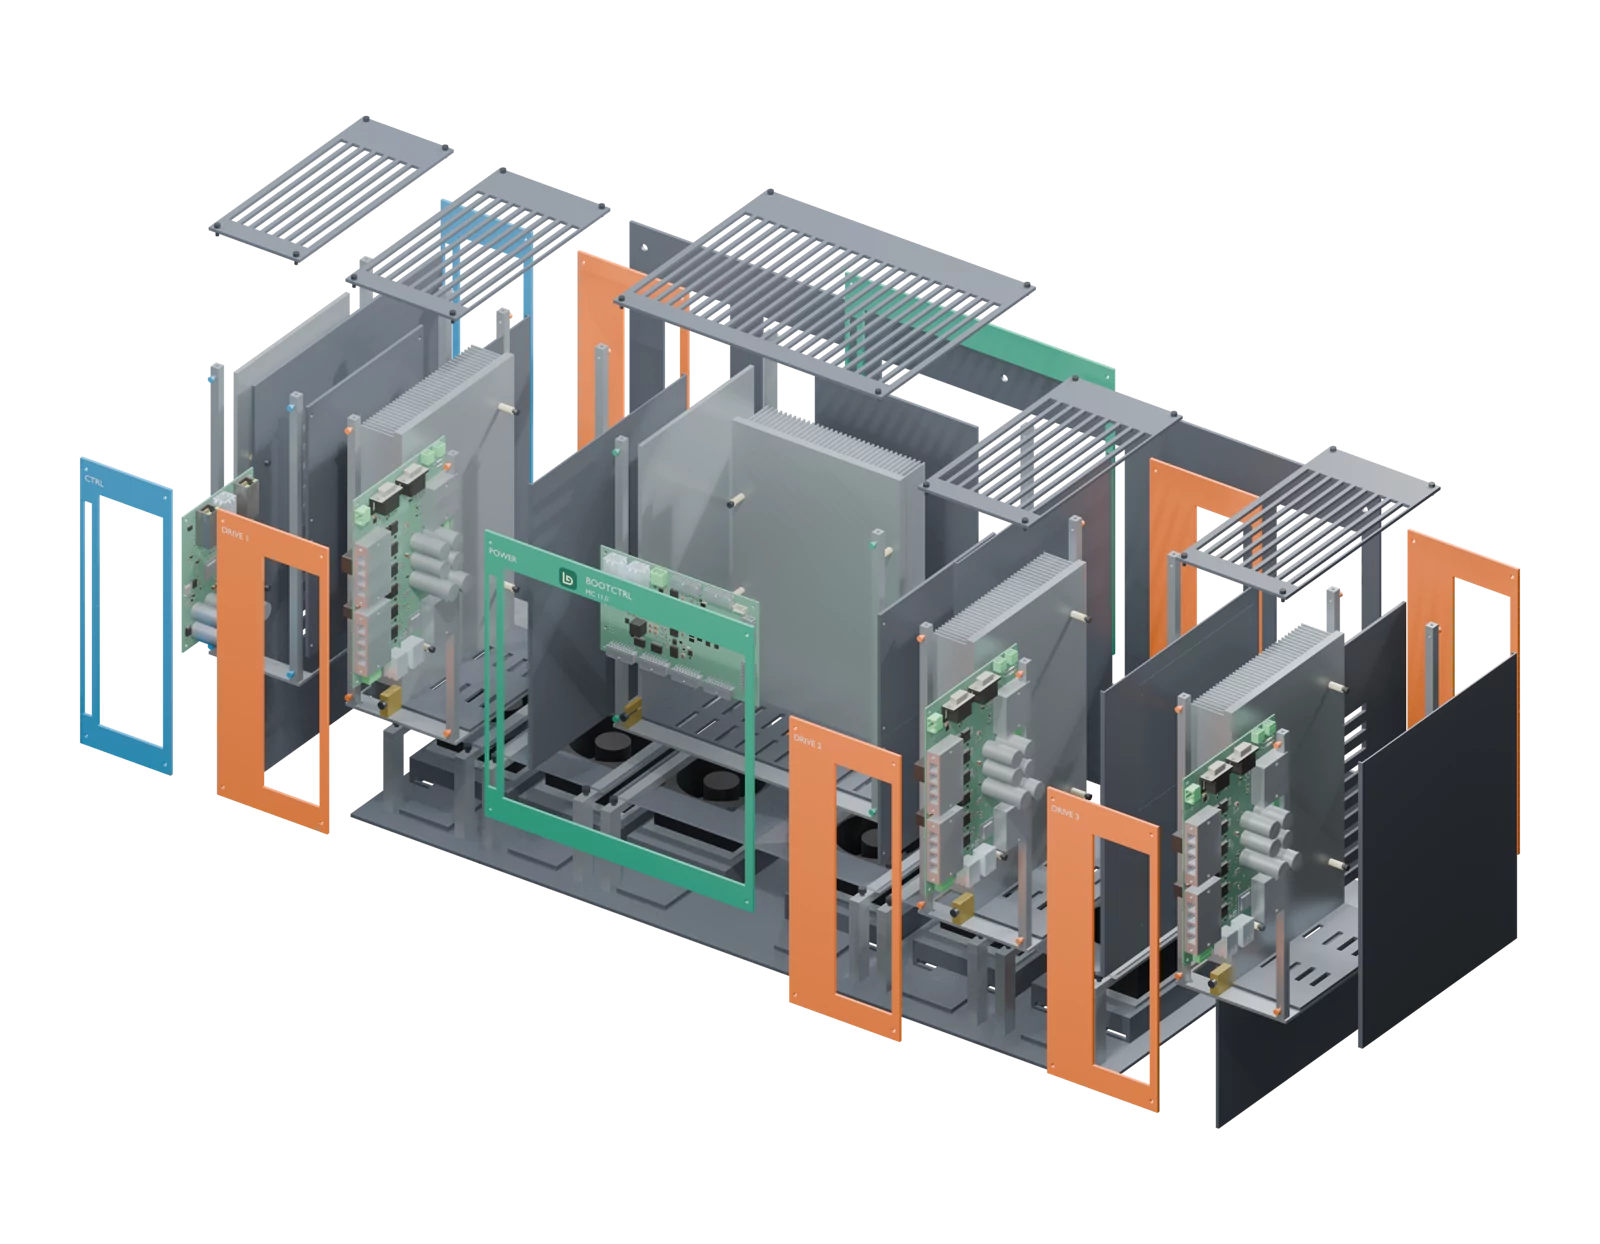
評価の対象
小型多軸装置向けのモジュール型コントローラー、2軸ドライブ、電源管理。
v0.7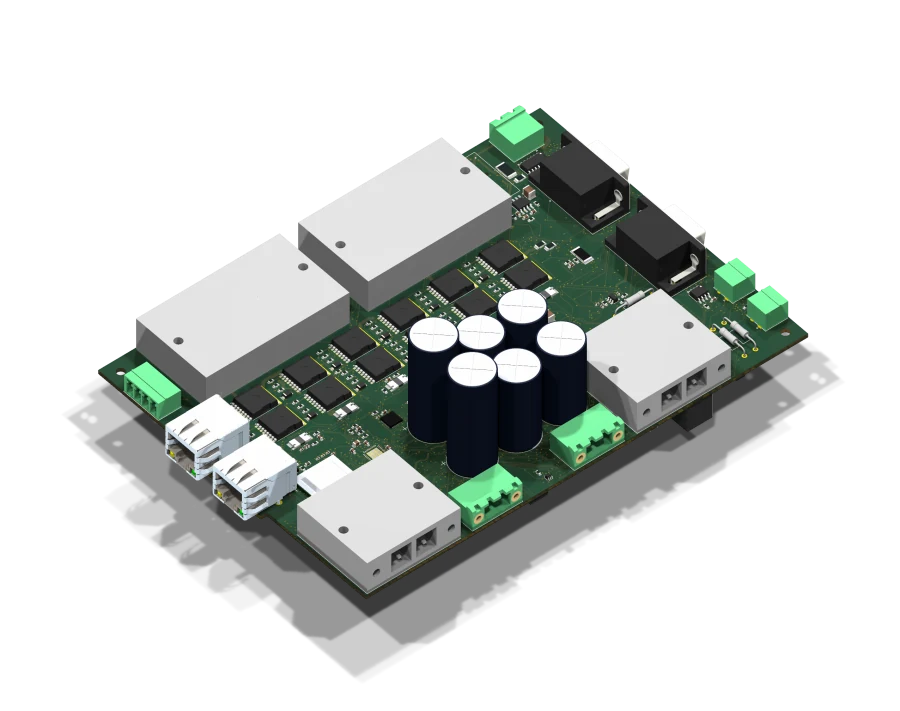 v0.7
 v0.7
DIGITAL-IO-24
機械I/O
オプションの機械I/O設計:保護された24 V入力16点と出力16点。一般機械信号を扱い、モーターフィードバックはドライブ側に残します。ローカルタイムアウト動作とインターフェースの検証がリリース要件です。
技術仕様ANALOG-IO-8
プロセス入力
オプションの8チャンネル産業用プロセス計測設計です。統合前に電気信号の種類とタイミングを定義します。産業用コントローラーのAQ系統とは別で、交換互換性や検証済み性能は確立していません。
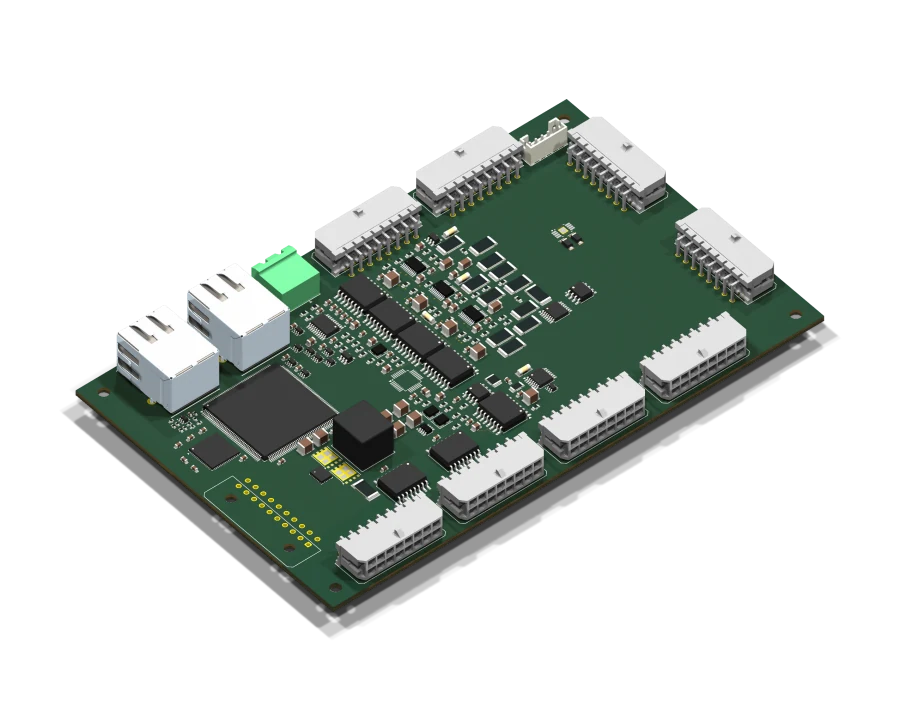
技術仕様保存された旧設計のレンダリング · 現行ハードウェア版ではありません · 元の設計には、一部の部品の3Dモデルが含まれていません。
開発段階のご紹介
現在の開発状況
開発中の製品群で、配線設計と検証は未完了です。電圧、電力、電流、時間の数値は設計目標であり、正式定格や同時動作の保証範囲ではありません。
再現性のある立ち上げ手順と、停止の調査に役立つ同期記録を目指しています。共通電源と回生エネルギーも研究対象です。設定ツール、診断、AIモデルにはそれぞれ開発と実機試験が必要です。
- 構成
- コントローラー1枚+必須電源基板1枚+2軸ドライブ1~6枚
- 電圧目標
- 公称48 V、設計範囲24~60 V
- ドライブ目標
- 連続10 Arms/ピーク20 Arms、公称電圧で約500 W/軸。運転条件による制限があります
- ネットワーク目標
- EtherCAT周期1 ms。システム実測値は未取得
- コントローラー方針
- TI AM6442、アプリケーションCPUコアと2 GiB DDR4を予定
- 装置への統合
- モーター/フィードバック適合、冷却、制動、配線、独立した機械安全の設計が必要
現場の技術課題を起点に。
よくある質問
最初の評価に適した装置は?
安全ガード付きの4軸・6軸送り、位置決め、吐出治具が評価候補です。大型抄紙機ドライブやヒートポンプ圧縮機インバーターは対象外です。
認証済み機械安全は含まれますか?
いいえ。独立した機械安全、保護、設置、用途の適合性は装置全体で設計・検証する必要があります。
既存EtherCATドライブをそのまま置換できますか?
互換性は未確認です。比較試験前にモーターフィードバック、接続、時間特性、電流、熱条件、開発ツール要件を確認してください。
次の一歩
用途について相談する装置の何を改善したいですか?
シーケンス、動作、構造試験、保守の課題をお聞かせください。最初の評価を一緒に決めましょう。