 v0.7
MOTION-CONTROLLER-12
Koordinoi konetta
AM6442-pohjainen ohjainarkkitehtuuri 2–12 akselille yksityisessä EtherCAT-verkossa.
Tekniset ominaisuudetKompaktien pakkaus-, etiketöinti- ja annostelulaitteiden rakentajille. Arvioi koordinoitua syöttöä, asemointia ja annostelua neljän tai kuuden akselin aloituskokoonpanolla. Akseli tarkoittaa yhtä ohjattua liikettä.
Jokainen samanlainen servomoduuli ohjaa kahta moottoria paikallisesti. Lisää moduuleja koneesi liikkeiden mukaan.
Yksityinen EtherCAT-verkko on suunniteltu koordinoimaan liikettä samalla, kun kukin servovahvistin suorittaa moottorien paikalliset säätösilmukat.
Pakollinen tehonhallintakortti koordinoi esilatausta, suojattuja haaroja ja palautuvaa energiaa ulkoisen tehokokoonpanon kanssa.
Toimintakuva · ei fyysinen piirilevyasettelu
AM6442-pohjainen ohjainarkkitehtuuri 2–12 akselille yksityisessä EtherCAT-verkossa.
Yksityinen EtherCAT-verkko on suunniteltu koordinoimaan liikettä samalla, kun kukin servovahvistin suorittaa moottorien paikalliset säätösilmukat.
Yksi kaksiakselinen servovahvistin kahta moottoria kohti. Nimellisjännite 48 V; käyttörajat on vielä varmennettava.
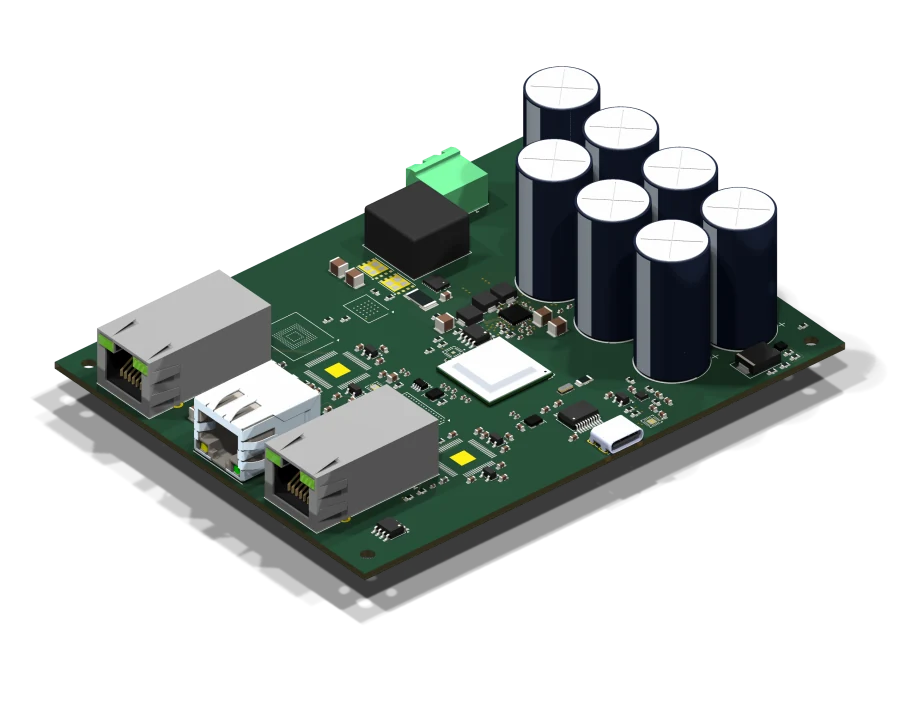
Pakollinen kalustettu ohjaus- ja mittauskortti syöttölähteen hyväksyntään, esilataukseen ja jarrutuksen koordinointiin. Ulkoiset tehokomponentit ovat tarpeen.
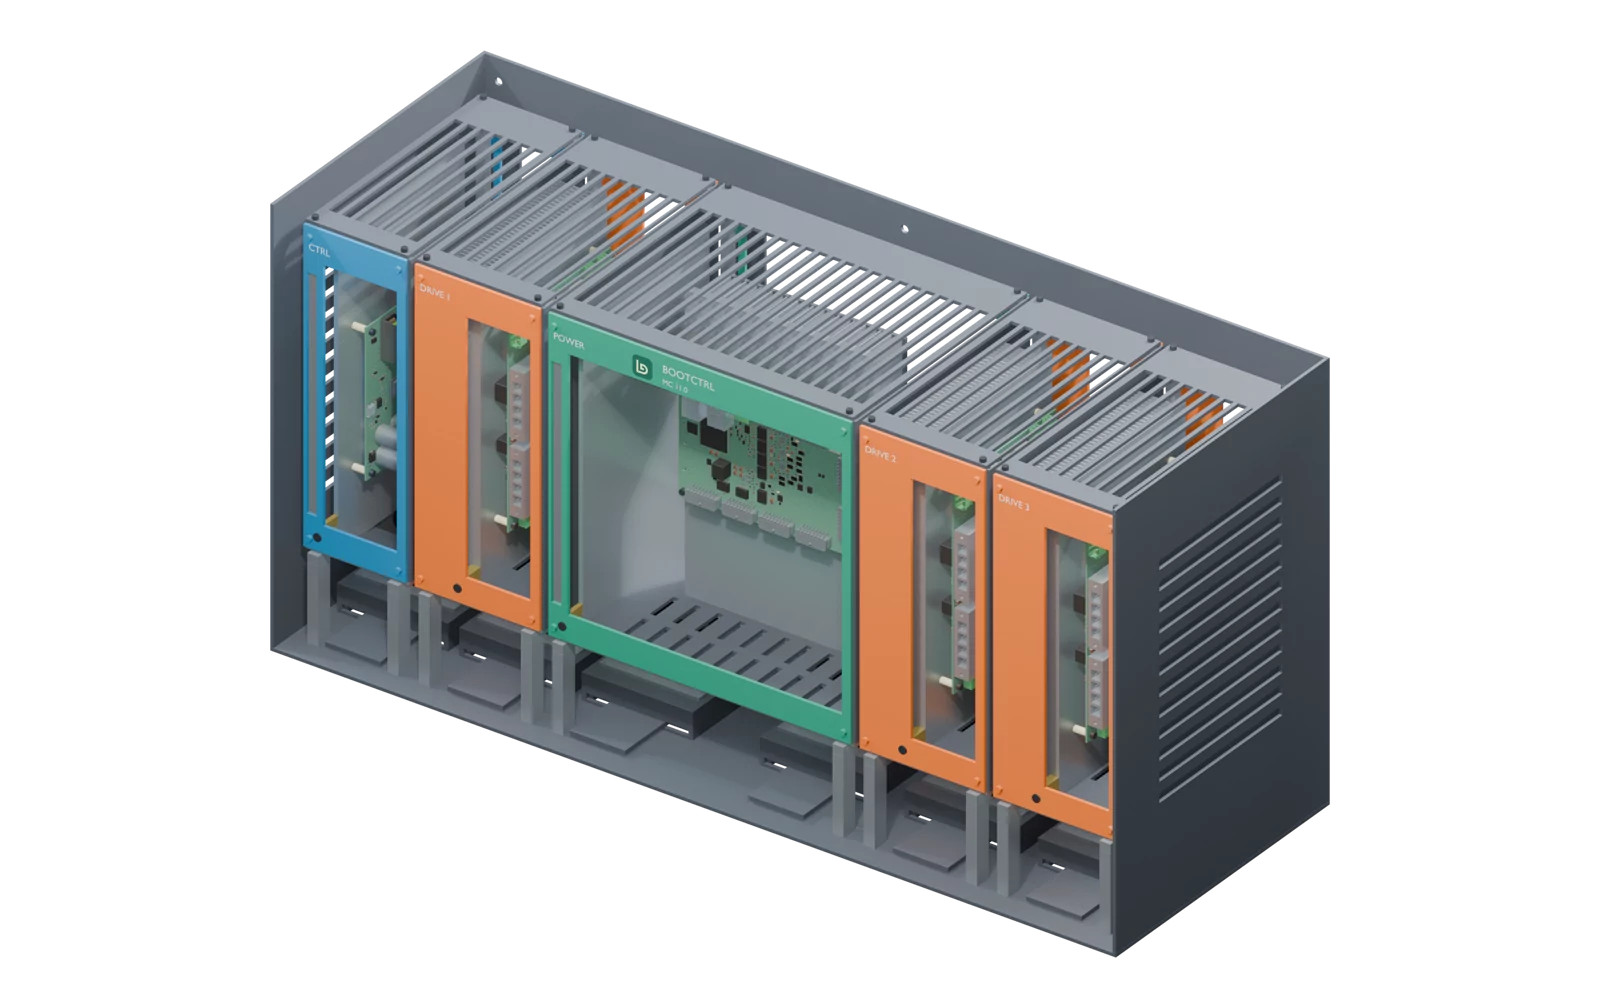
MC-H01-A-suunnitelmassa ohjain, käyttömoduulit ja tehonjakokortti sijoitetaan yhteiseen koteloon. V0.7-versiolla tutkitaan sovitusta ja jäähdytystä. Teholaitteisto ja lämmönsiirtorajapinnat ovat vielä kehityksessä.
Kotelosuunnitelman prototyyppi · MC-H01-A / v0.7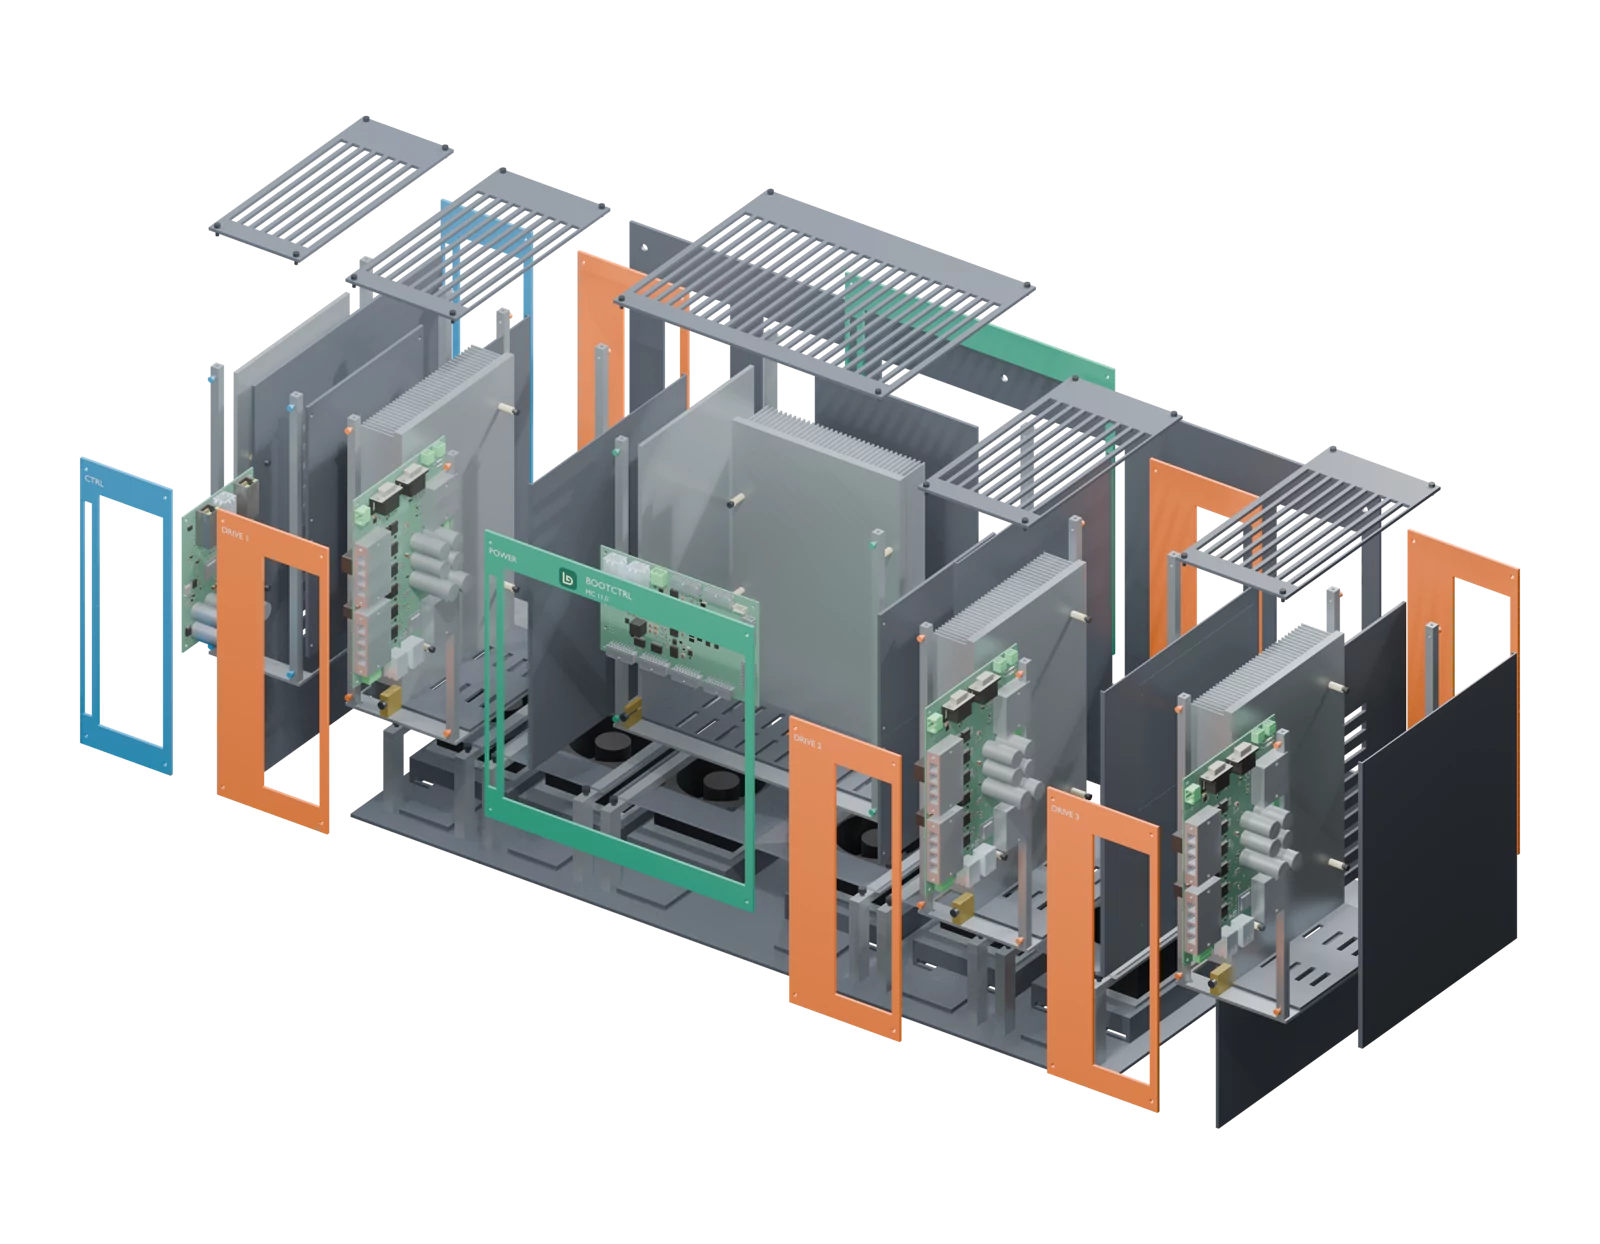
Modulaarinen ohjain, kahden moottorin servovahvistimet ja tehonhallinta kompakteille moniakselisille koneille.
v0.7AM6442-pohjainen ohjainarkkitehtuuri 2–12 akselille yksityisessä EtherCAT-verkossa.
Tekniset ominaisuudet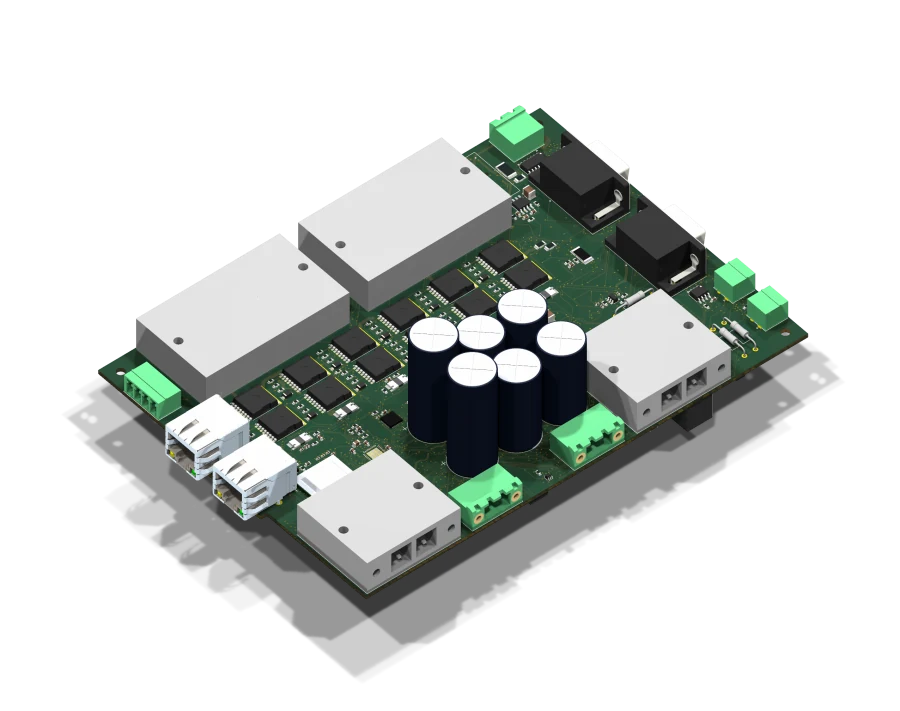 v0.7
Yksi kaksiakselinen servovahvistin kahta moottoria kohti. Nimellisjännite 48 V; käyttörajat on vielä varmennettava.
Tekniset ominaisuudet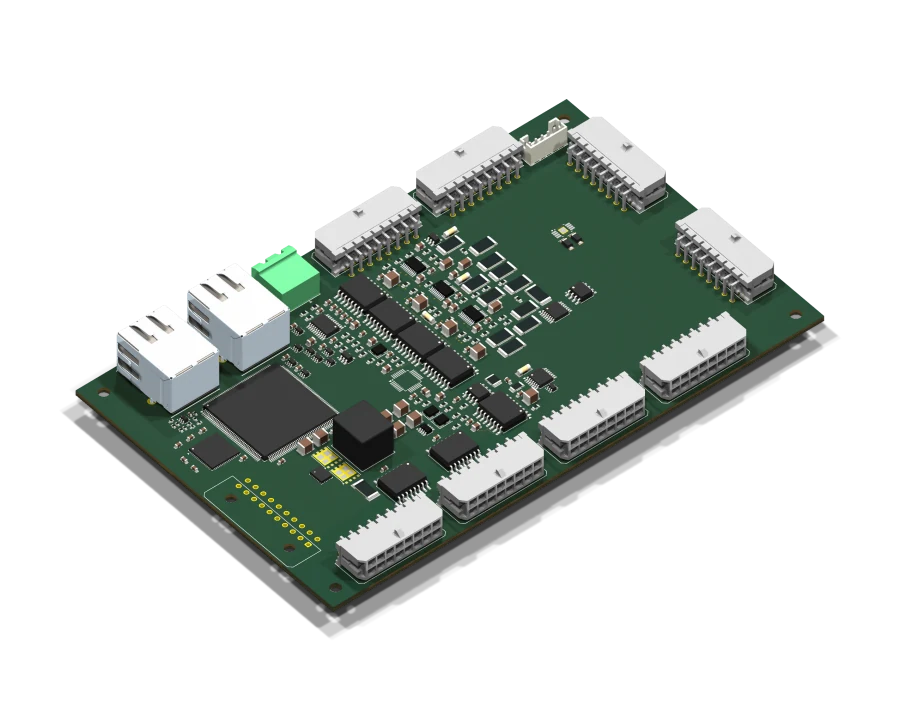 v0.7
Pakollinen kalustettu ohjaus- ja mittauskortti syöttölähteen hyväksyntään, esilataukseen ja jarrutuksen koordinointiin. Ulkoiset tehokomponentit ovat tarpeen.
Tekniset ominaisuudetValinnainen kone-I/O-suunnitelma: 16 suojattua 24 V tuloa ja 16 lähtöä. Yleiset konesignaalit kuuluvat tähän; moottoripalaute jää käytölle. Paikallinen aikakatkaisukäyttäytyminen ja rajapintojen kelpuutus ovat julkaisuvaatimuksia.
Tekniset ominaisuudetValinnainen kahdeksankanavainen teollisen prosessimittauksen suunnitelma. Määritä sähköiset signaalityypit ja ajoitus ennen integrointia. Erillinen teollisuusohjaimen AQ-perheestä; vaihtokelpoisuutta tai kelpuutettua suorituskykyä ei ole osoitettu.
Tekniset ominaisuudetSäilytetty aiemman version renderöinti · ei nykyinen laiteversio · Osa liikkeenohjauksen komponenttien 3D-malleista puuttuu lähdesuunnitelmasta.
Tämä tuoteperhe on kehitysvaiheessa, ja piirilevyreititys sekä kelpuutus ovat vielä kesken. Jännite-, teho-, virta- ja ajoitusarvot ovat suunnittelutavoitteita, eivät julkaistuja nimellisarvoja tai samanaikaisesti taattua käyttöaluetta.
Tavoitteena ovat toistettava käyttöönotto ja aikakohdistetut tallenteet, jotka auttavat tutkimaan pysähdyksiä. Myös yhteinen tehonsyöttö ja jarrutusenergia ovat tutkimuskohteita. Asetustyökalut, diagnostiikka ja tekoälymallit tarvitsevat oman toteutuksen ja konetestit.
Suojattu neljän tai kuuden akselin syöttö-, asemointi- tai annostelulaitteisto on hyödyllinen arviointikohde. Suuret paperikonekäytöt ja lämpöpumppukompressorien invertterit eivät kuulu tähän tarjontaan.
Ei. Riippumaton koneturvallisuus, suojaukset, asennus ja käyttökohteen kelpuutus on suunniteltava ja validoitava koko koneelle.
Yhteensopivuutta ei ole osoitettu. Tarkista moottorin takaisinkytkentä, rajapinnat, ajoitus, virta, lämpörajat ja työkaluketjun vaatimukset ennen vertailukokeen harkitsemista.
Tuo keskusteluun konesekvenssi, liikehaaste, rakennetesti tai huoltokysymys. Määritellään hyödyllinen ensimmäinen arviointi.