 v0.7
MOTION-CONTROLLER-12
Samordna maskinen
En AM6442-baserad styrenhetsarkitektur för 2–12 axlar över ett privat EtherCAT-nätverk.
Tekniska egenskaperFör byggare av kompakt utrustning för förpackning, etikettering och dosering. Utvärdera samordnad matning, positionering och dosering med fyra eller sex axlar som startkonfiguration. En axel är en styrd rörelse.
Varje likadan drivmodul styr två motorer lokalt. Lägg till moduler efter maskinens rörelser.
Ett privat EtherCAT-nätverk är avsett att samordna rörelser medan varje drivsteg kör sina lokala motorreglerkretsar.
Det obligatoriska effekthanteringskortet samordnar förladdning, skyddade grenar och regenerativ energi tillsammans med en extern effektenhet.
Funktionsillustration · ingen fysisk kortlayout
En AM6442-baserad styrenhetsarkitektur för 2–12 axlar över ett privat EtherCAT-nätverk.
Ett privat EtherCAT-nätverk är avsett att samordna rörelser medan varje drivsteg kör sina lokala motorreglerkretsar.
Ett drivsteg med två axlar per två motorer. Nominell drift vid 48 V; driftgränserna måste verifieras.
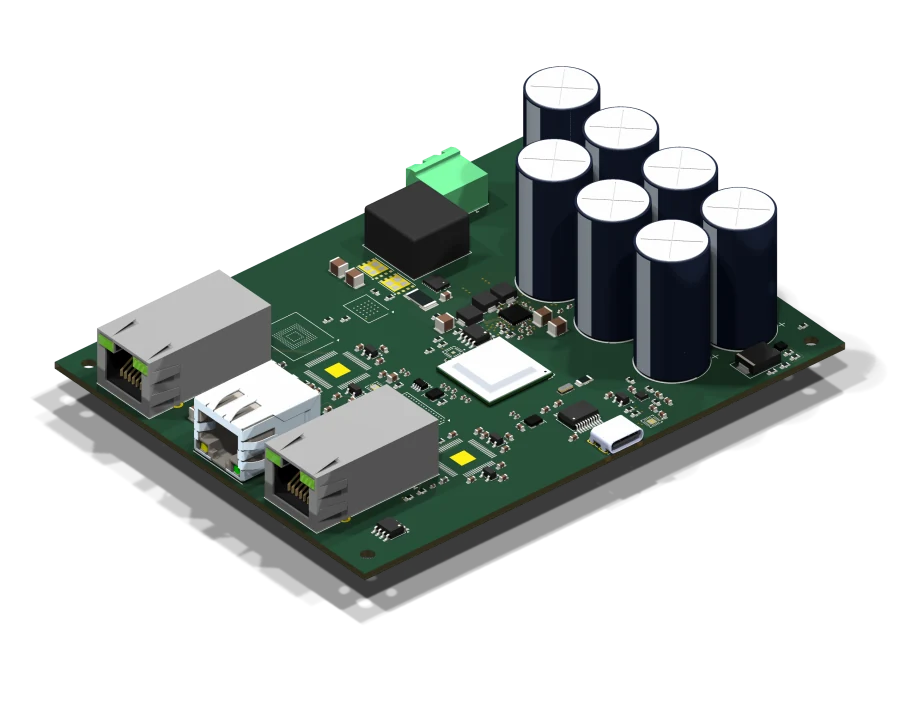
Obligatoriskt bestyckat styr- och mätkort för godkännande av matningskälla, förladdning och samordning av bromsning. Externa effektkomponenter behövs.
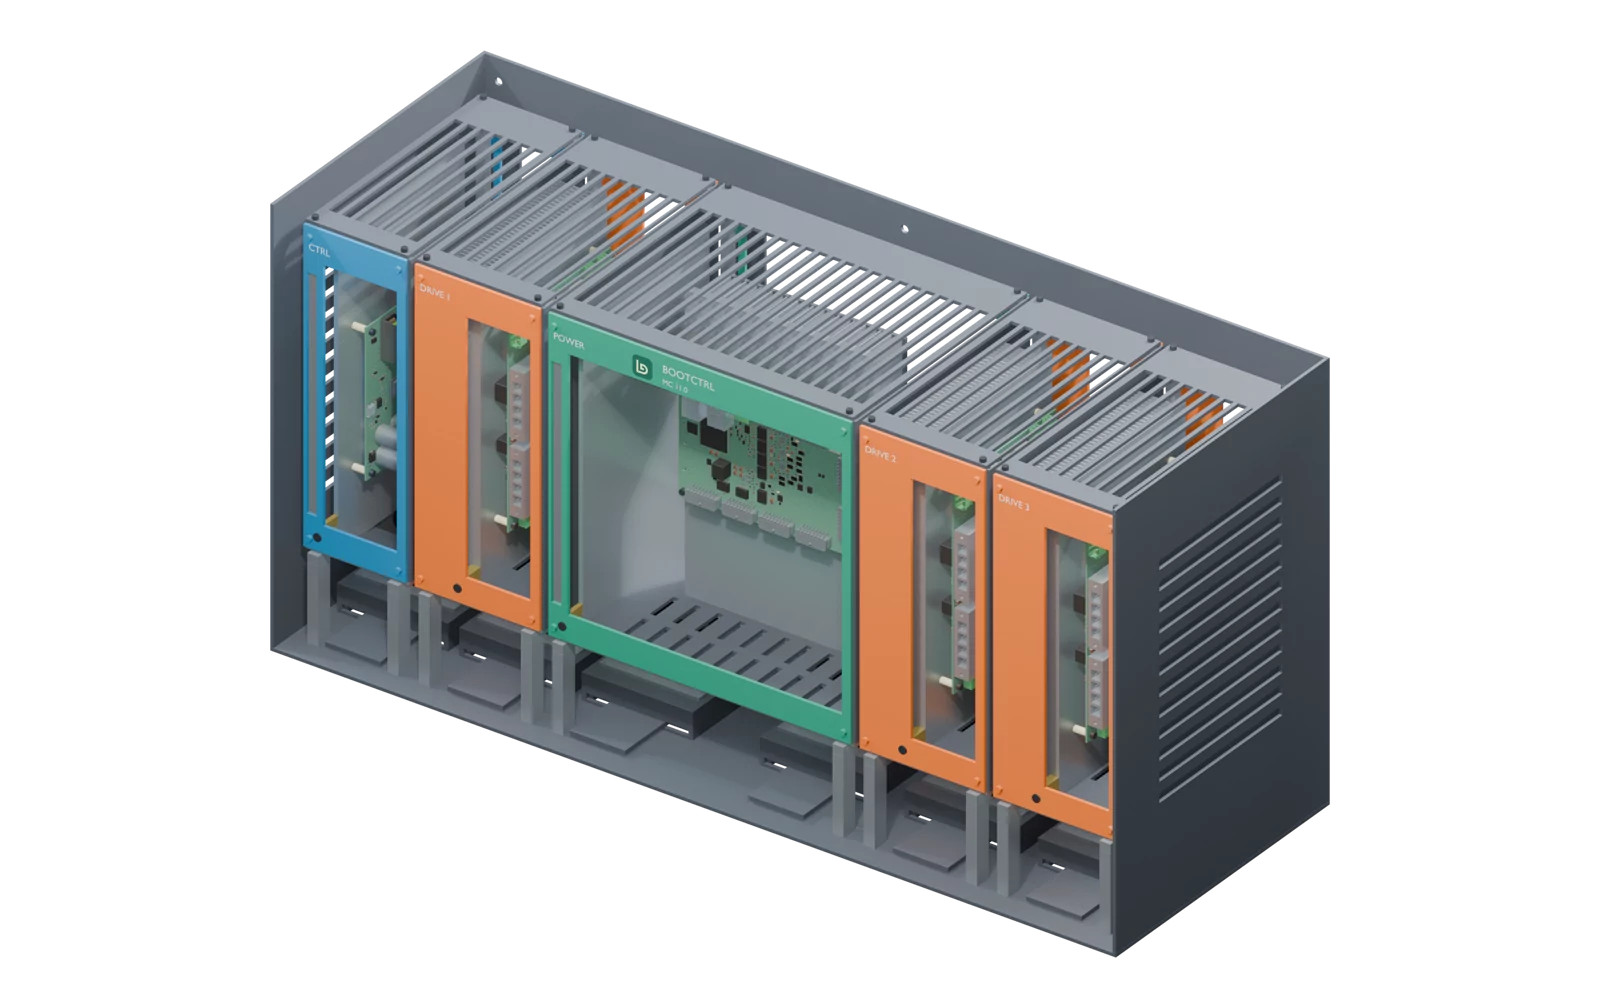
MC-H01-A-studien placerar styrenheten, drivmodulerna och strömfördelningskortet i en gemensam kapsling. V0.7-designen används för studier av passform och kylning. Krafthårdvara och termiska gränssnitt är fortfarande under utveckling.
Prototyp av kapslingsdesign · MC-H01-A / v0.7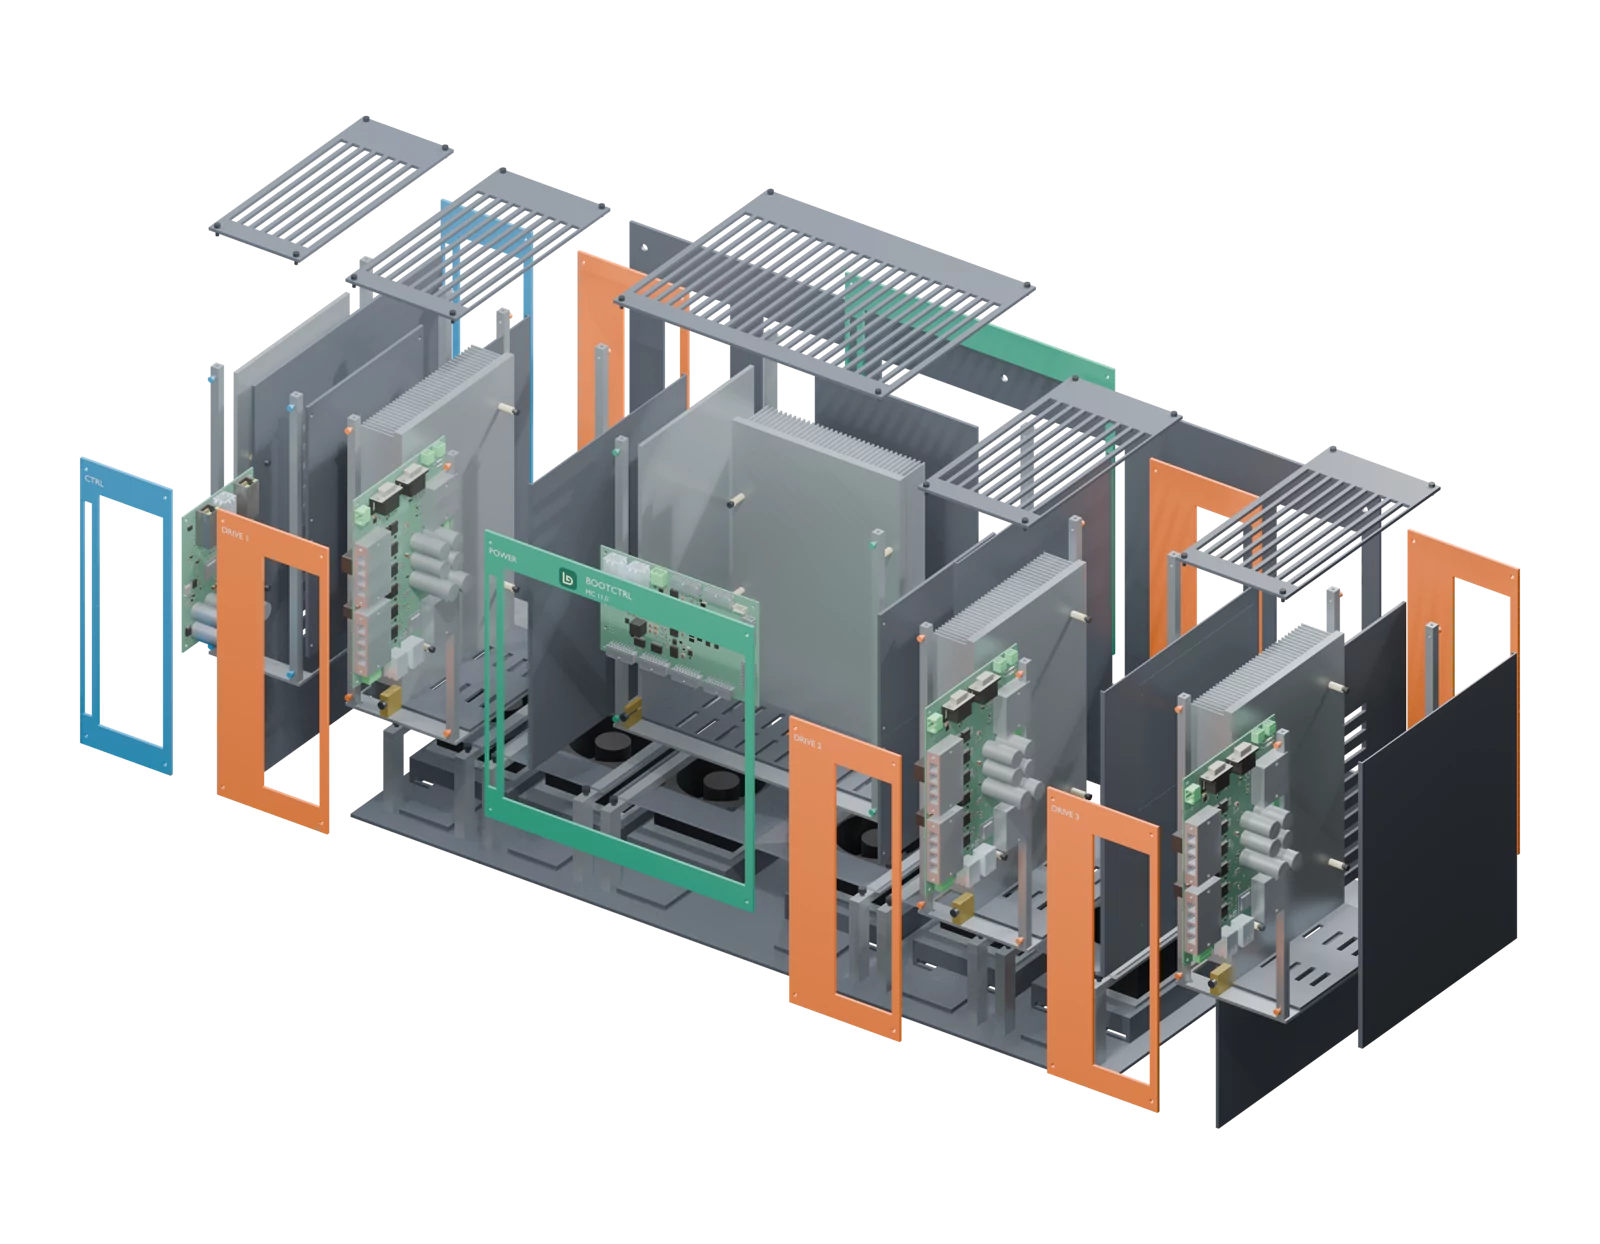
En modulär styrenhet, drivsteg för två motorer och effekthantering för kompakta maskiner med flera axlar.
v0.7En AM6442-baserad styrenhetsarkitektur för 2–12 axlar över ett privat EtherCAT-nätverk.
Tekniska egenskaper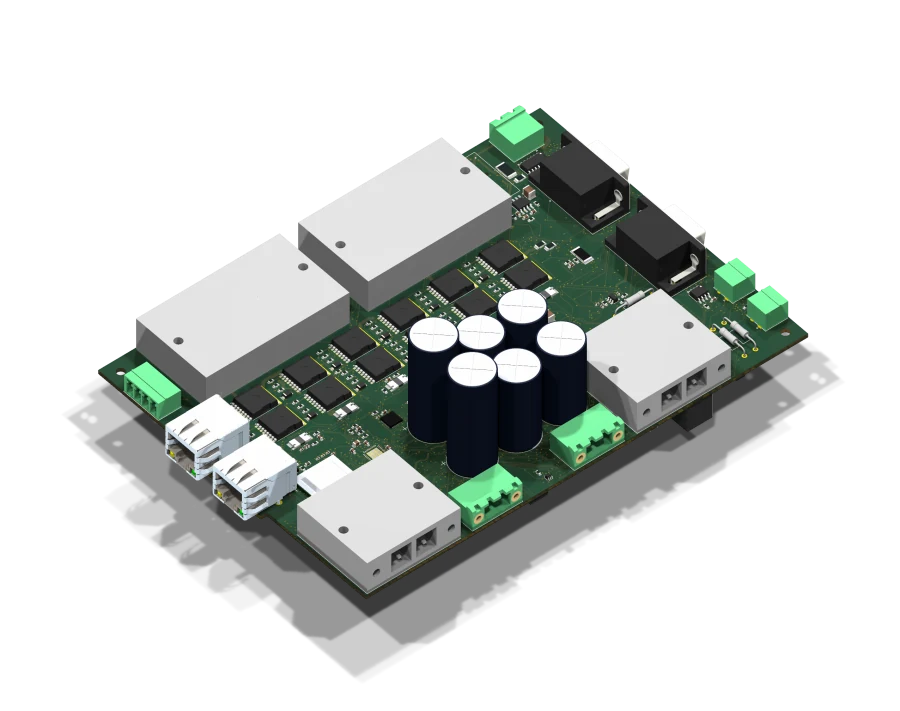 v0.7
Ett drivsteg med två axlar per två motorer. Nominell drift vid 48 V; driftgränserna måste verifieras.
Tekniska egenskaper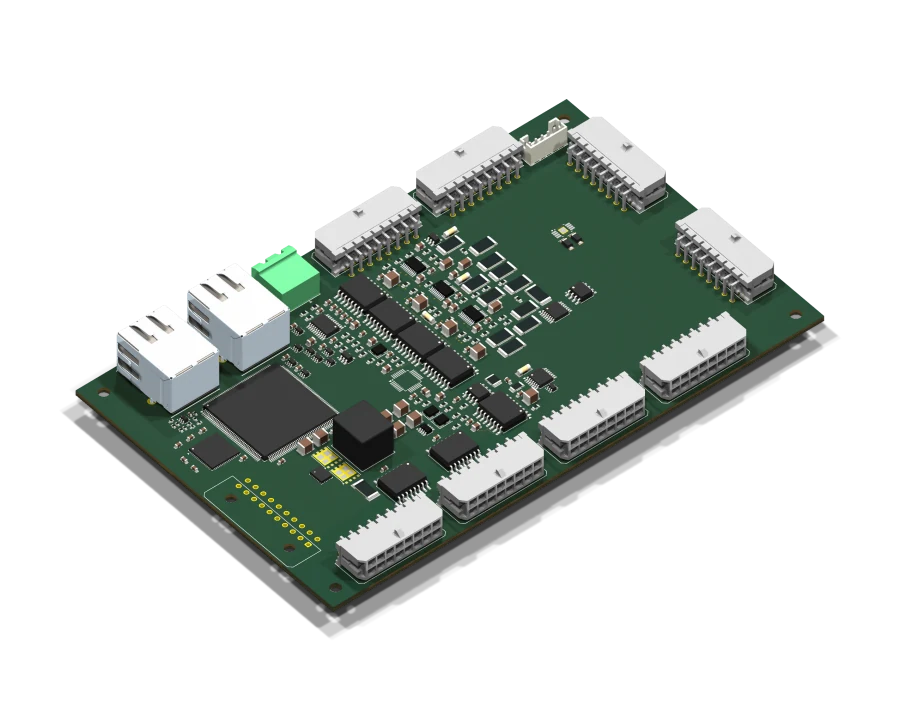 v0.7
Obligatoriskt bestyckat styr- och mätkort för godkännande av matningskälla, förladdning och samordning av bromsning. Externa effektkomponenter behövs.
Tekniska egenskaperValfri maskin-I/O-konstruktion: 16 skyddade 24 V-ingångar och 16 utgångar. Allmänna maskinsignaler hör hemma här; motoråterkoppling stannar vid drivenheten. Lokalt timeoutbeteende och gränssnittskvalificering krävs inför release.
Tekniska egenskaperValfri konstruktion för åtta industriella processmätningskanaler. Välj elektriska signaltyper och timing före integration. Separat från industristyrenhetens AQ-familj; utbytbarhet och kvalificerad prestanda är inte fastställda.
Tekniska egenskaperBevarad rendering av tidigare konstruktion · inte aktuell hårdvarurevision · Vissa komponentmodeller saknas i rörelsestyrningens källkonstruktion.
Den här familjen är under utveckling och ledningsdragning på kretskorten samt kvalificering återstår. Uppgifter om spänning, effekt, ström och tider är konstruktionsmål, inte fastställda märkvärden eller ett garanterat samtidigt driftområde.
Vi arbetar mot repeterbar driftsättning och tidsanpassade loggar som hjälper ingenjören att undersöka stopp. Gemensam kraftmatning och bromsenergi ingår också i utvecklingen. Inställningsverktyg, diagnostik och AI-modeller behöver egen implementation och maskintestning.
En skyddad fixtur med fyra eller sex axlar för matning, positionering eller dosering är en lämplig utvärderingsram. Stora pappersmaskindrifter och växelriktare för värmepumpskompressorer ligger utanför detta erbjudande.
Nej. Oberoende maskinsäkerhet, skydd, installation och kvalificering av tillämpningen måste utformas och valideras för hela maskinen.
Kompatibiliteten är inte fastställd. Granska motoråterkoppling, gränssnitt, tidskrav, ström, termiska gränser och verktygskrav innan du överväger ett jämförande försök.
Ta med en maskinsekvens, en rörelseutmaning, ett strukturprov eller en servicefråga. Låt oss definiera en användbar första utvärdering.