 v0.7
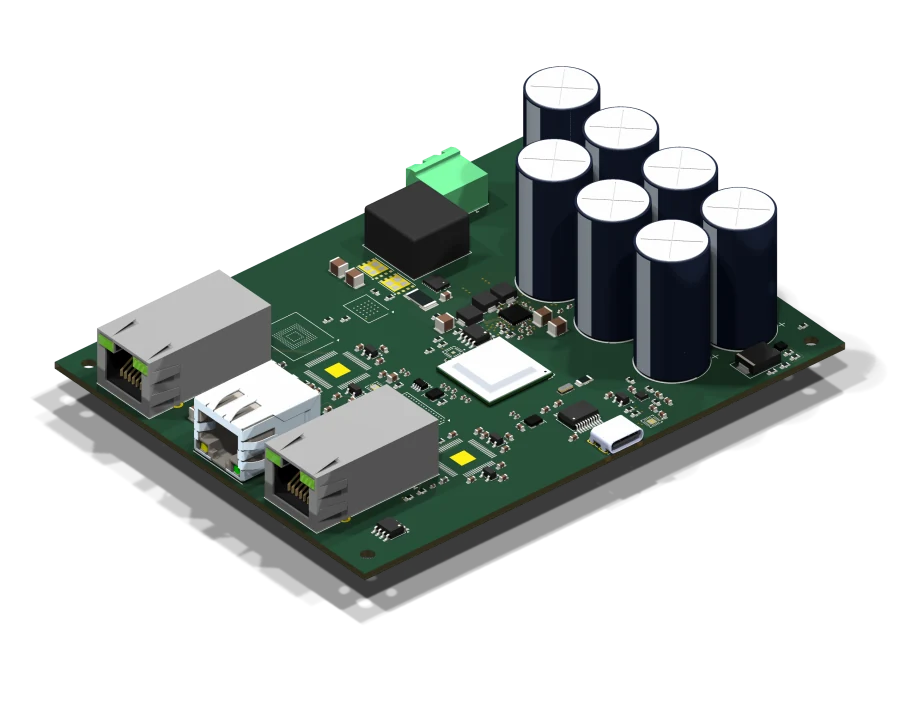
MOTION-CONTROLLER-12
Die Maschine koordinieren
Eine AM6442-basierte Controllerarchitektur für 2–12 Achsen über ein privates EtherCAT-Netzwerk.
Technische EigenschaftenFür Hersteller kompakter Verpackungs-, Etikettier- und Dosieranlagen. Evaluieren Sie koordiniertes Zuführen, Positionieren und Dosieren mit vier oder sechs Achsen als Einstieg. Eine Achse entspricht einer gesteuerten Bewegung.
Jedes baugleiche Antriebsmodul steuert zwei Motoren lokal. Ergänzen Sie Module entsprechend den Bewegungen Ihrer Maschine.
Ein privates EtherCAT-Netzwerk soll Bewegungen koordinieren, während jeder Antrieb seine lokalen Motorregelkreise ausführt.
Die erforderliche Energiemanagementplatine koordiniert Vorladung, geschützte Abgänge und Rückspeiseenergie zusammen mit einer externen Leistungsbaugruppe.
Funktionsdarstellung · kein physisches Platinenlayout
Eine AM6442-basierte Controllerarchitektur für 2–12 Achsen über ein privates EtherCAT-Netzwerk.
Ein privates EtherCAT-Netzwerk soll Bewegungen koordinieren, während jeder Antrieb seine lokalen Motorregelkreise ausführt.
Ein Zweiachsantrieb je zwei Motoren. 48 V Nennbetriebsspannung; die Betriebsgrenzen müssen noch geprüft werden.
Erforderliche bestückte Steuer- und Messplatine für die Freigabe der Versorgung, Vorladung und Bremskoordination. Externe Leistungskomponenten sind nötig.
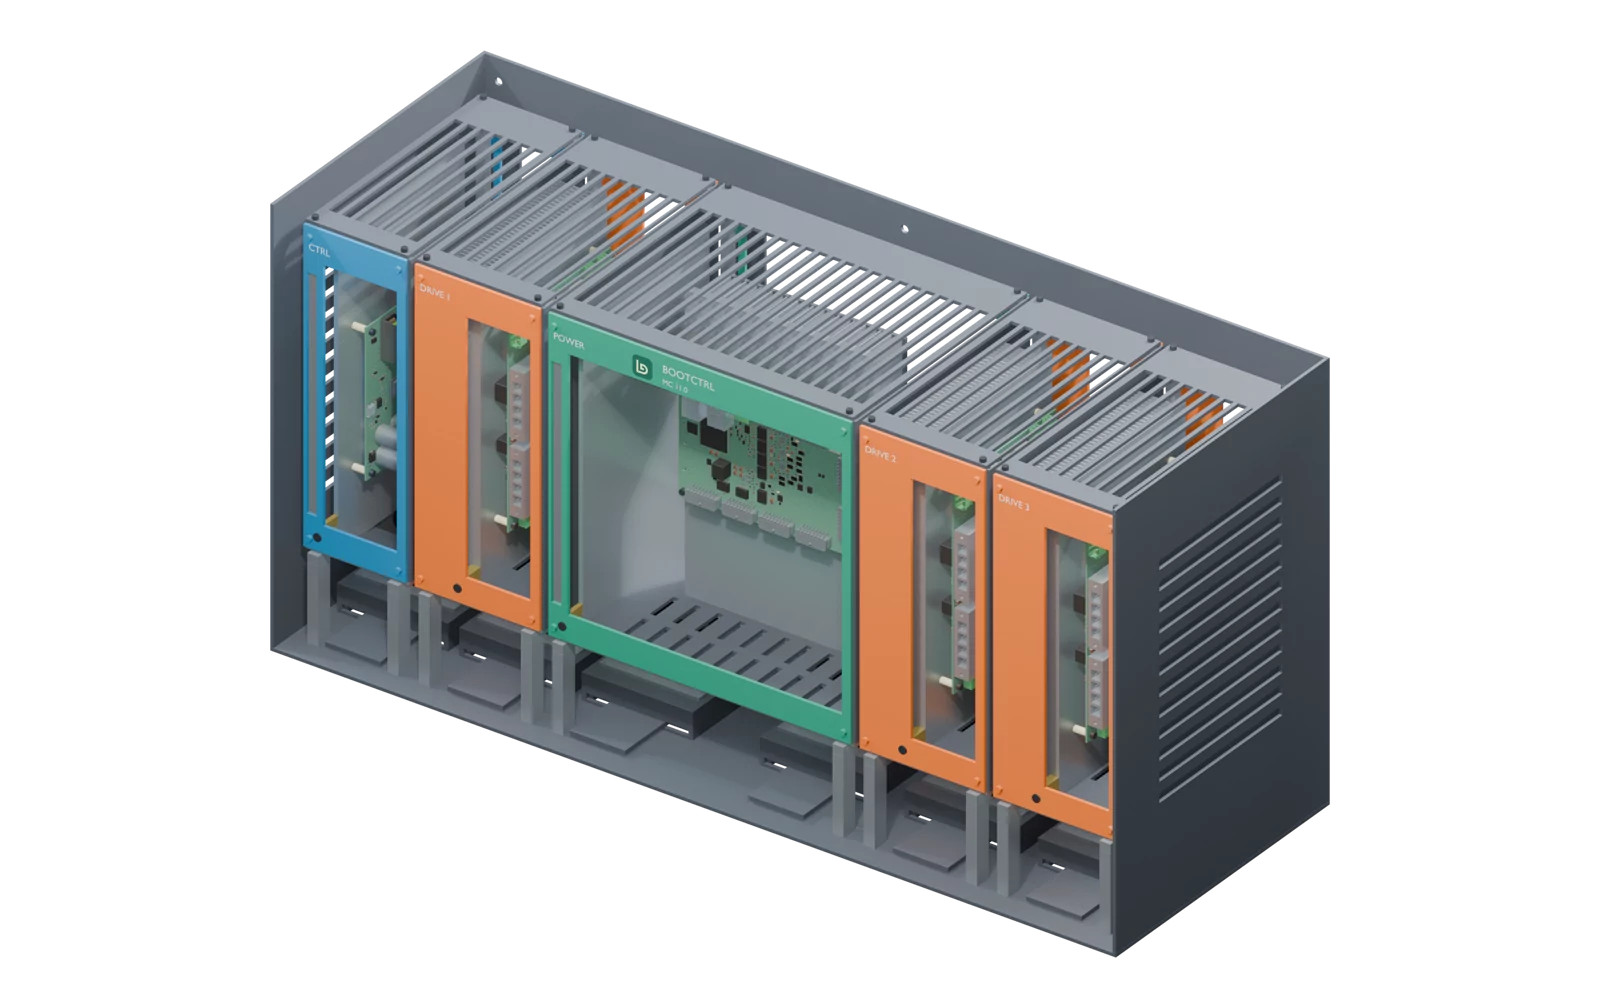
Die MC-H01-A-Studie ordnet Steuerung, Antriebsmodule und Stromverteilungsplatine in einem gemeinsamen Gehäuse an. Der v0.7-Entwurf dient der Untersuchung von Passung und Kühlung. Leistungskomponenten und thermische Schnittstellen sind noch in Entwicklung.
Gehäuseentwurf als Prototyp · MC-H01-A / v0.7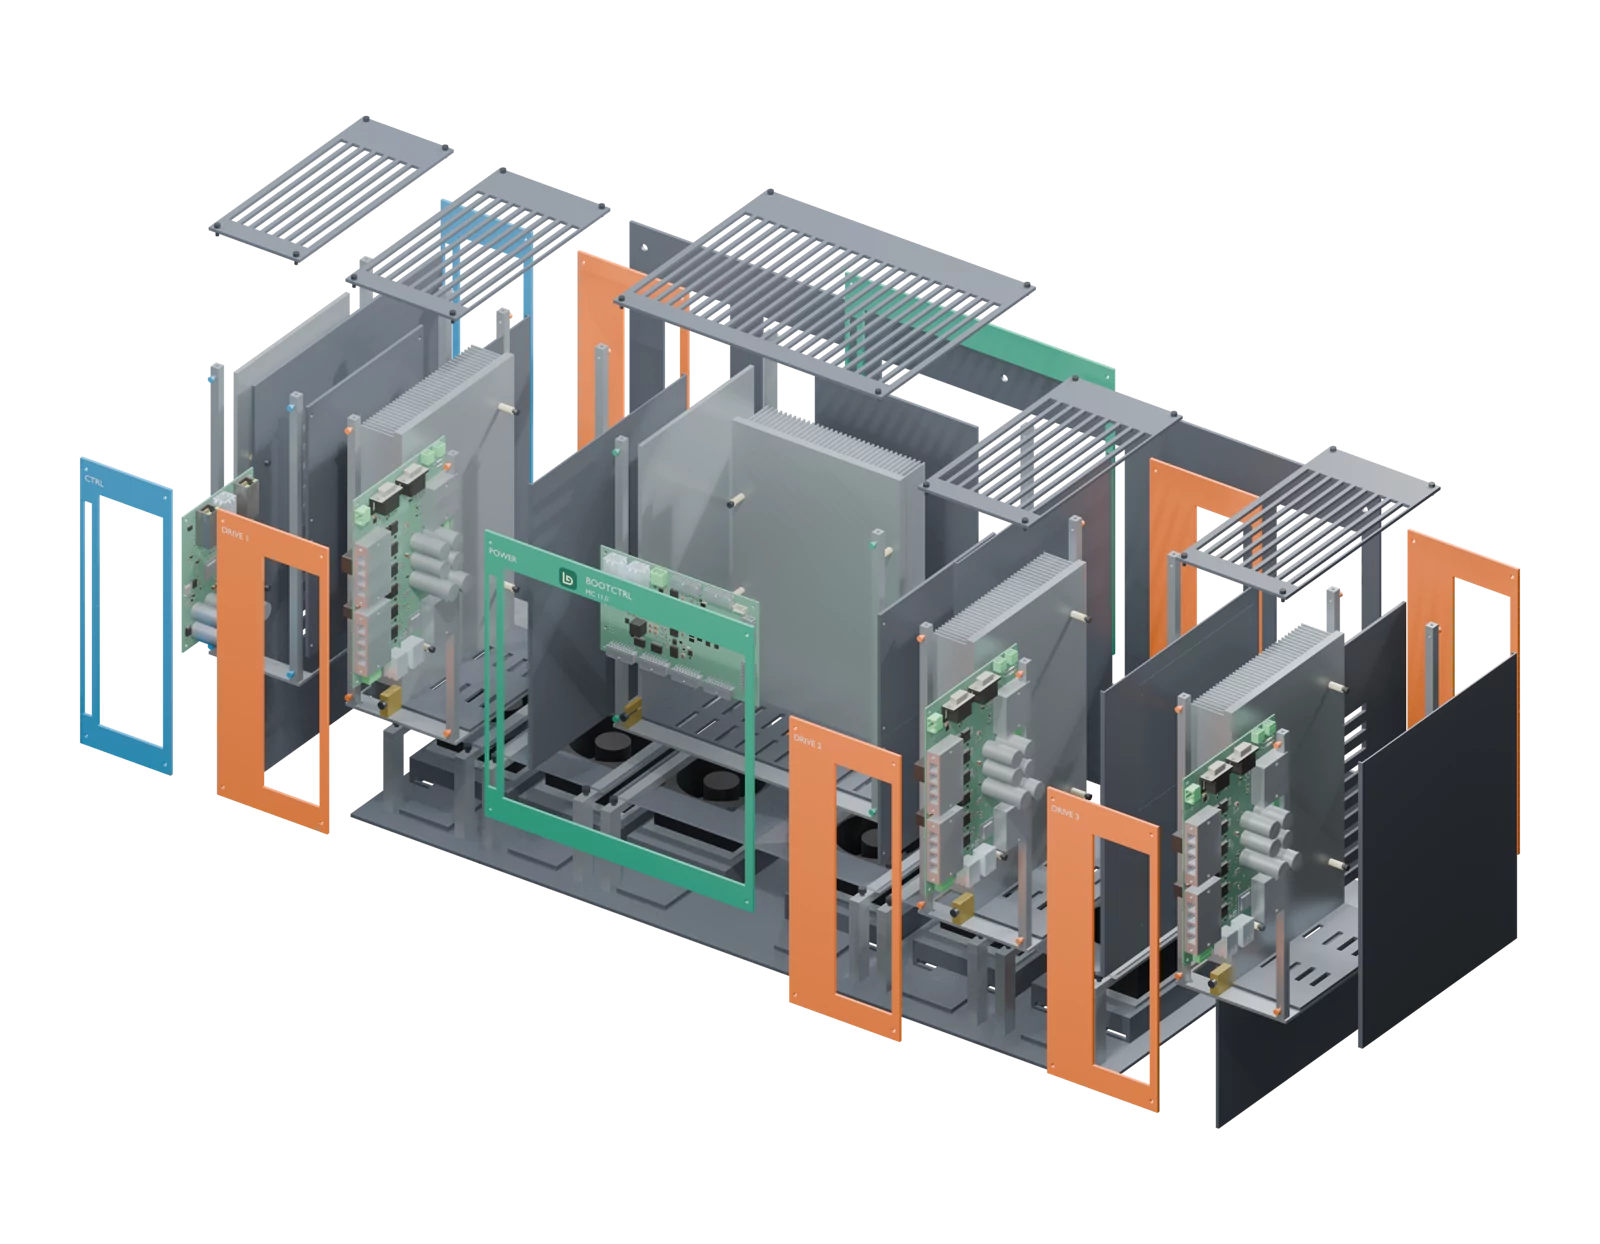
Ein modularer Controller, Zweimotorantriebe und Energiemanagement für kompakte Maschinen mit mehreren Achsen.
v0.7Eine AM6442-basierte Controllerarchitektur für 2–12 Achsen über ein privates EtherCAT-Netzwerk.
Technische Eigenschaften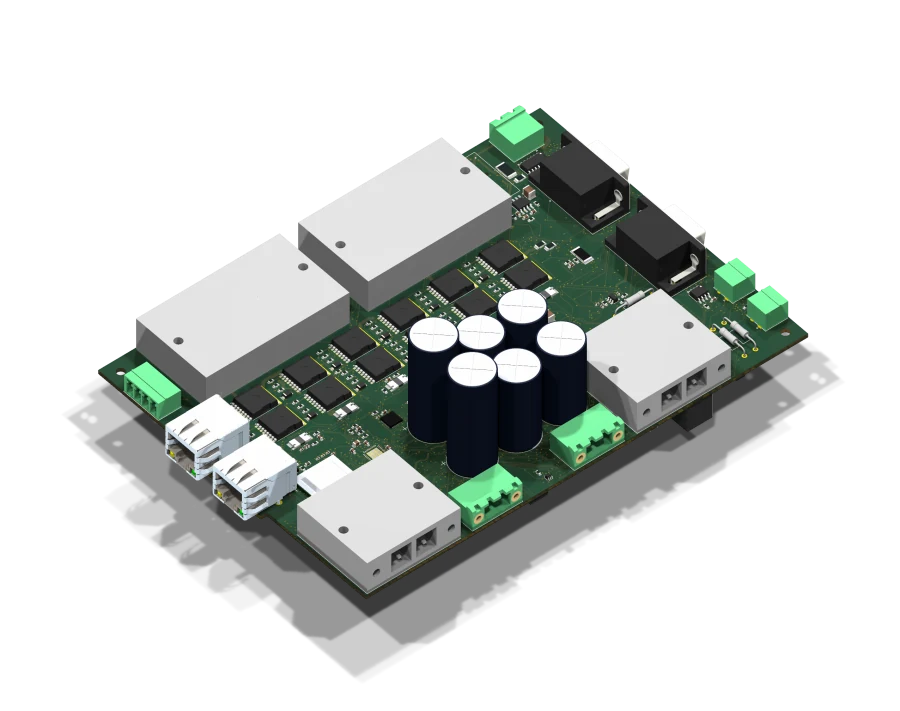 v0.7
Ein Zweiachsantrieb je zwei Motoren. 48 V Nennbetriebsspannung; die Betriebsgrenzen müssen noch geprüft werden.
Technische Eigenschaften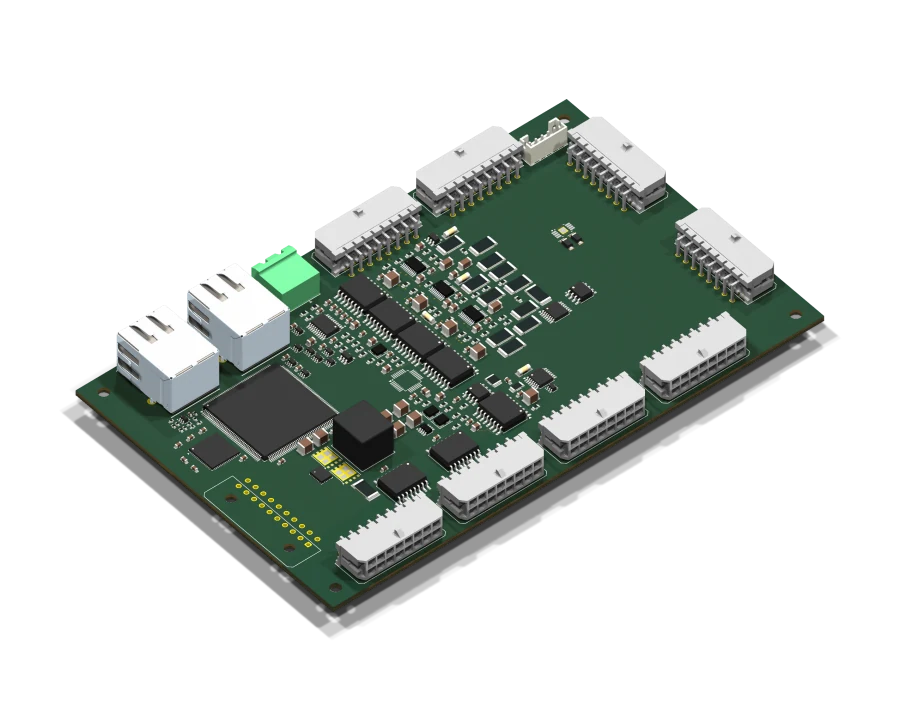 v0.7
Erforderliche bestückte Steuer- und Messplatine für die Freigabe der Versorgung, Vorladung und Bremskoordination. Externe Leistungskomponenten sind nötig.
Technische EigenschaftenOptionaler Maschinen-I/O-Entwurf: 16 geschützte 24-V-Eingänge und 16 Ausgänge. Allgemeine Maschinensignale gehören hierher; Motorrückführung bleibt am Antrieb. Lokales Timeout-Verhalten und Schnittstellenqualifikation sind Freigabeanforderungen.
Technische EigenschaftenOptionaler Entwurf für acht industrielle Prozessmesskanäle. Signalarten und Timing vor der Integration festlegen. Getrennt von der AQ-Familie der Industriesteuerung; Austauschbarkeit und qualifizierte Leistung sind nicht belegt.
Technische EigenschaftenErhaltenes Rendering eines früheren Entwurfs · nicht die aktuelle Hardwareversion · Einige 3D-Komponentenmodelle fehlen im Ausgangsentwurf.
Diese Familie befindet sich in der Entwicklung; Leiterbahnführung und Qualifizierung stehen noch aus. Spannungs-, Leistungs-, Strom- und Zeitangaben sind Entwicklungsziele, keine freigegebenen Nennwerte oder ein garantiert gleichzeitig nutzbarer Betriebsbereich.
Unser Ziel sind wiederholbare Inbetriebnahmeabläufe und zeitlich abgestimmte Aufzeichnungen zur Untersuchung von Stillständen. Gemeinsame Versorgung und Bremsenergie werden ebenfalls untersucht. Einrichtwerkzeuge, Diagnose und KI-Modelle brauchen eigene Umsetzung und Maschinentests.
Eine abgesicherte Vorrichtung mit vier oder sechs Achsen zum Zuführen, Positionieren oder Dosieren bietet einen sinnvollen Evaluierungsumfang. Große Papiermaschinenantriebe und Wechselrichter für Wärmepumpenkompressoren gehören nicht zu diesem Angebot.
Nein. Unabhängige Maschinensicherheit, Schutz, Installation und Anwendung müssen für die vollständige Maschine ausgelegt und validiert werden.
Die Kompatibilität ist nicht nachgewiesen. Prüfen Sie Motorrückführung, Schnittstellen, Timing, Strom, thermische Grenzen und Anforderungen an Entwicklungswerkzeuge, bevor Sie einen Vergleichsversuch planen.
Bringen Sie einen Maschinenablauf, eine Bewegungsaufgabe, einen Strukturversuch oder eine Servicefrage mit. Gemeinsam definieren wir eine sinnvolle erste Erprobung.